Dans ce chapitre, nous considérons l’écoulement graduellement varié (EGV), qui est une forme d’écoulement permanent caractérisé par des variations graduelles de la profondeur de l’écoulement et de la vitesse (petites pentes et aucun changement soudain) et une surface libre qui est toujours lisse (aucune discontinuité ou zigzags). Un changement de la pente du fond ou de la section transversale d’un canal ou une obstruction dans le chemin de l’écoulement peut transformer un écoulement uniforme dans un canal en écoulement graduellement (ou rapidement) varié.
Les objectifs de ce chapitre sont :
- Connaître la classification de courbes de remous dans les problèmes d’écoulement graduellement variés ;
- Comprendre comment les profils des eaux de surface se joignent suivant les conditions aux limites en amont et en aval ;
- Élaborer l’équation gouvernante de calcul de la surface d’eau ;
- Calculer le profil de la surface d’eau en utilisant des méthodes numériques.
4.1 Équation de la surface libre
Dans un écoulement graduellement varié
- la profondeur d’écoulement et la vitesse varient doucement et la surface libre est stable,
- la pente de la ligne d’énergie, $S_f$ et la pente du fond $S_0$ sont différentes (voir la figure 4.1).
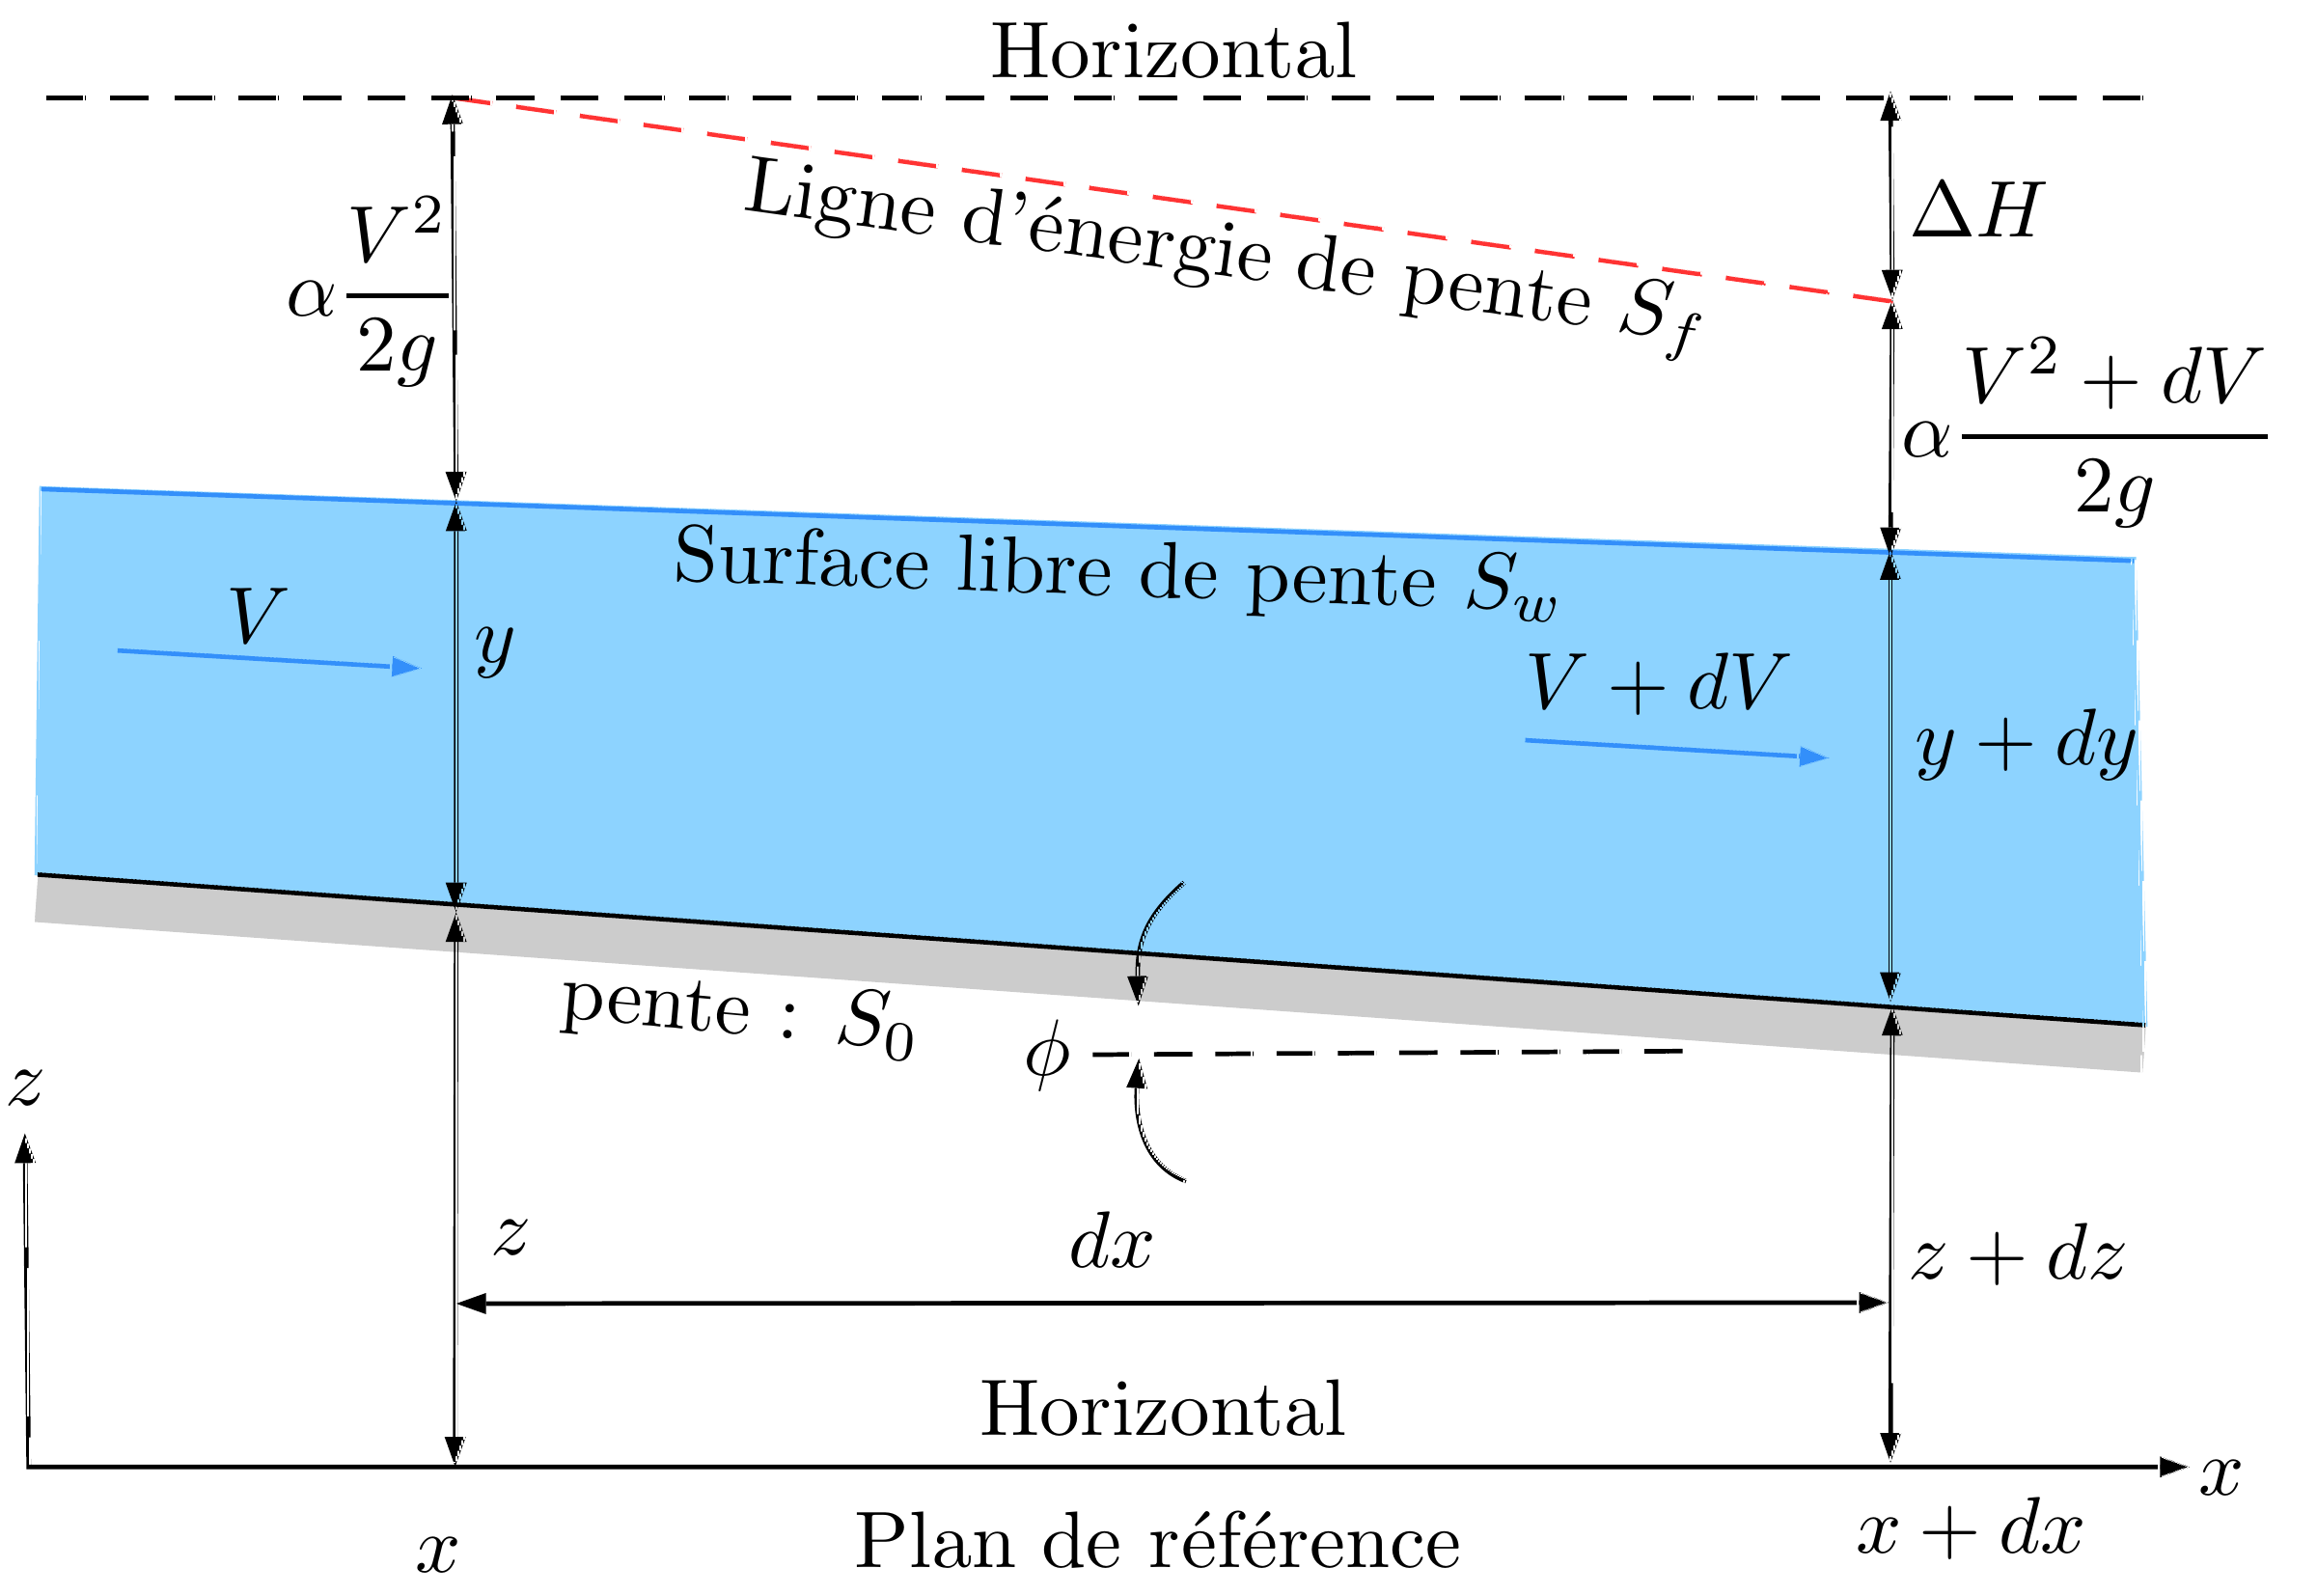
Nous dérivons, ci-dessous, l’équation de la surface libre qui fait intervenir la vitesse moyenne $V$ et nous supposons
- la distribution de pression comme hydrostatique.
- les formules de perte de charge (type Chezy) sont supposées valables en EGV. L’équation de Chezy pour un écoulement non-uniforme s’écrit ainsi :
$$ V=\mathscr{C}\sqrt{R_h\,S_f} \tag{4.1} $$
- la pente du fond est suffisamment faible pour que : $\cos\phi\approx 1$.
À partir de l’équation (1.13), la charge totale du liquide pour n’importe quelle section transversale est :
En dérivant $E$ par rapport à $x$ et en prenant $V=Q/A$, nous obtenons :
Par définition
- $S_0=-\mathrm{d}z/\mathrm{d}x$ est la pente du fond
- $S_f=-\mathrm{d}E/\mathrm{d}x$ est la pente de frottement
- $S_w=-\mathrm{d}y/\mathrm{d}x$ est la pente de surface libre
Nous pouvons écrire le terme $\mathrm{d}/\mathrm{d}x\,(1/A^2)$ comme suit, sachant que $\mathrm{d}A/\mathrm{d}y=T$ :
On a : $F_r^2=\dfrac{V^2}{\frac{1}{\alpha}gD}=\dfrac{\alpha T Q^2}{g A^3}$
C’est la relation du profil de surface libre pour un EGV.
Voici quelques remarques intéressantes concernant l’éq. (4.4) :
- La dérivée s’annule, $\mathrm{d}y/\mathrm{d}x=0$, si $S_0=S_f$, l’écoulement est donc uniforme.
- Pour $\mathrm{d}y/\mathrm{d}x=0$, la profondeur d’eau reste constante.
- Pour $\mathrm{d}y/\mathrm{d}x>0$, la profondeur d’eau augmente.
- Pour $\mathrm{d}y/\mathrm{d}x<0$, la profondeur d’eau diminue.
- La dérivée devient infinie, $\mathrm{d}y/\mathrm{d}x=\infty$, si $F_r=1\Rightarrow y=y_c$, l’écoulement est donc critique.
4.2 Classification des courbes de remous
La classification de la ligne d’eau (courbes de remous) s’organise autour de la pente de fond, $S_0$. On distingue les cinq cas montrés au tableau 4.1.
| Classe des pentes | Notation de la pente | Classe des profondeurs | Type de branche |
|---|---|---|---|
| $S_0>S_c$ | Forte | $y_c>y_n$ | S1, S2, S3 |
| $S_0=S_c$ | Critique | $y_c=y_n$ | C1, C3 |
| $S_0<S_c$ | Faible | $y_c<y_n$ | M1, M2, M3 |
| $S_0=0$ | Horizontale | $y_n=\infty$ | H2, H3 |
| $S_0<0$ | Adverse | $y_n$ imaginaire | A2, A3 |
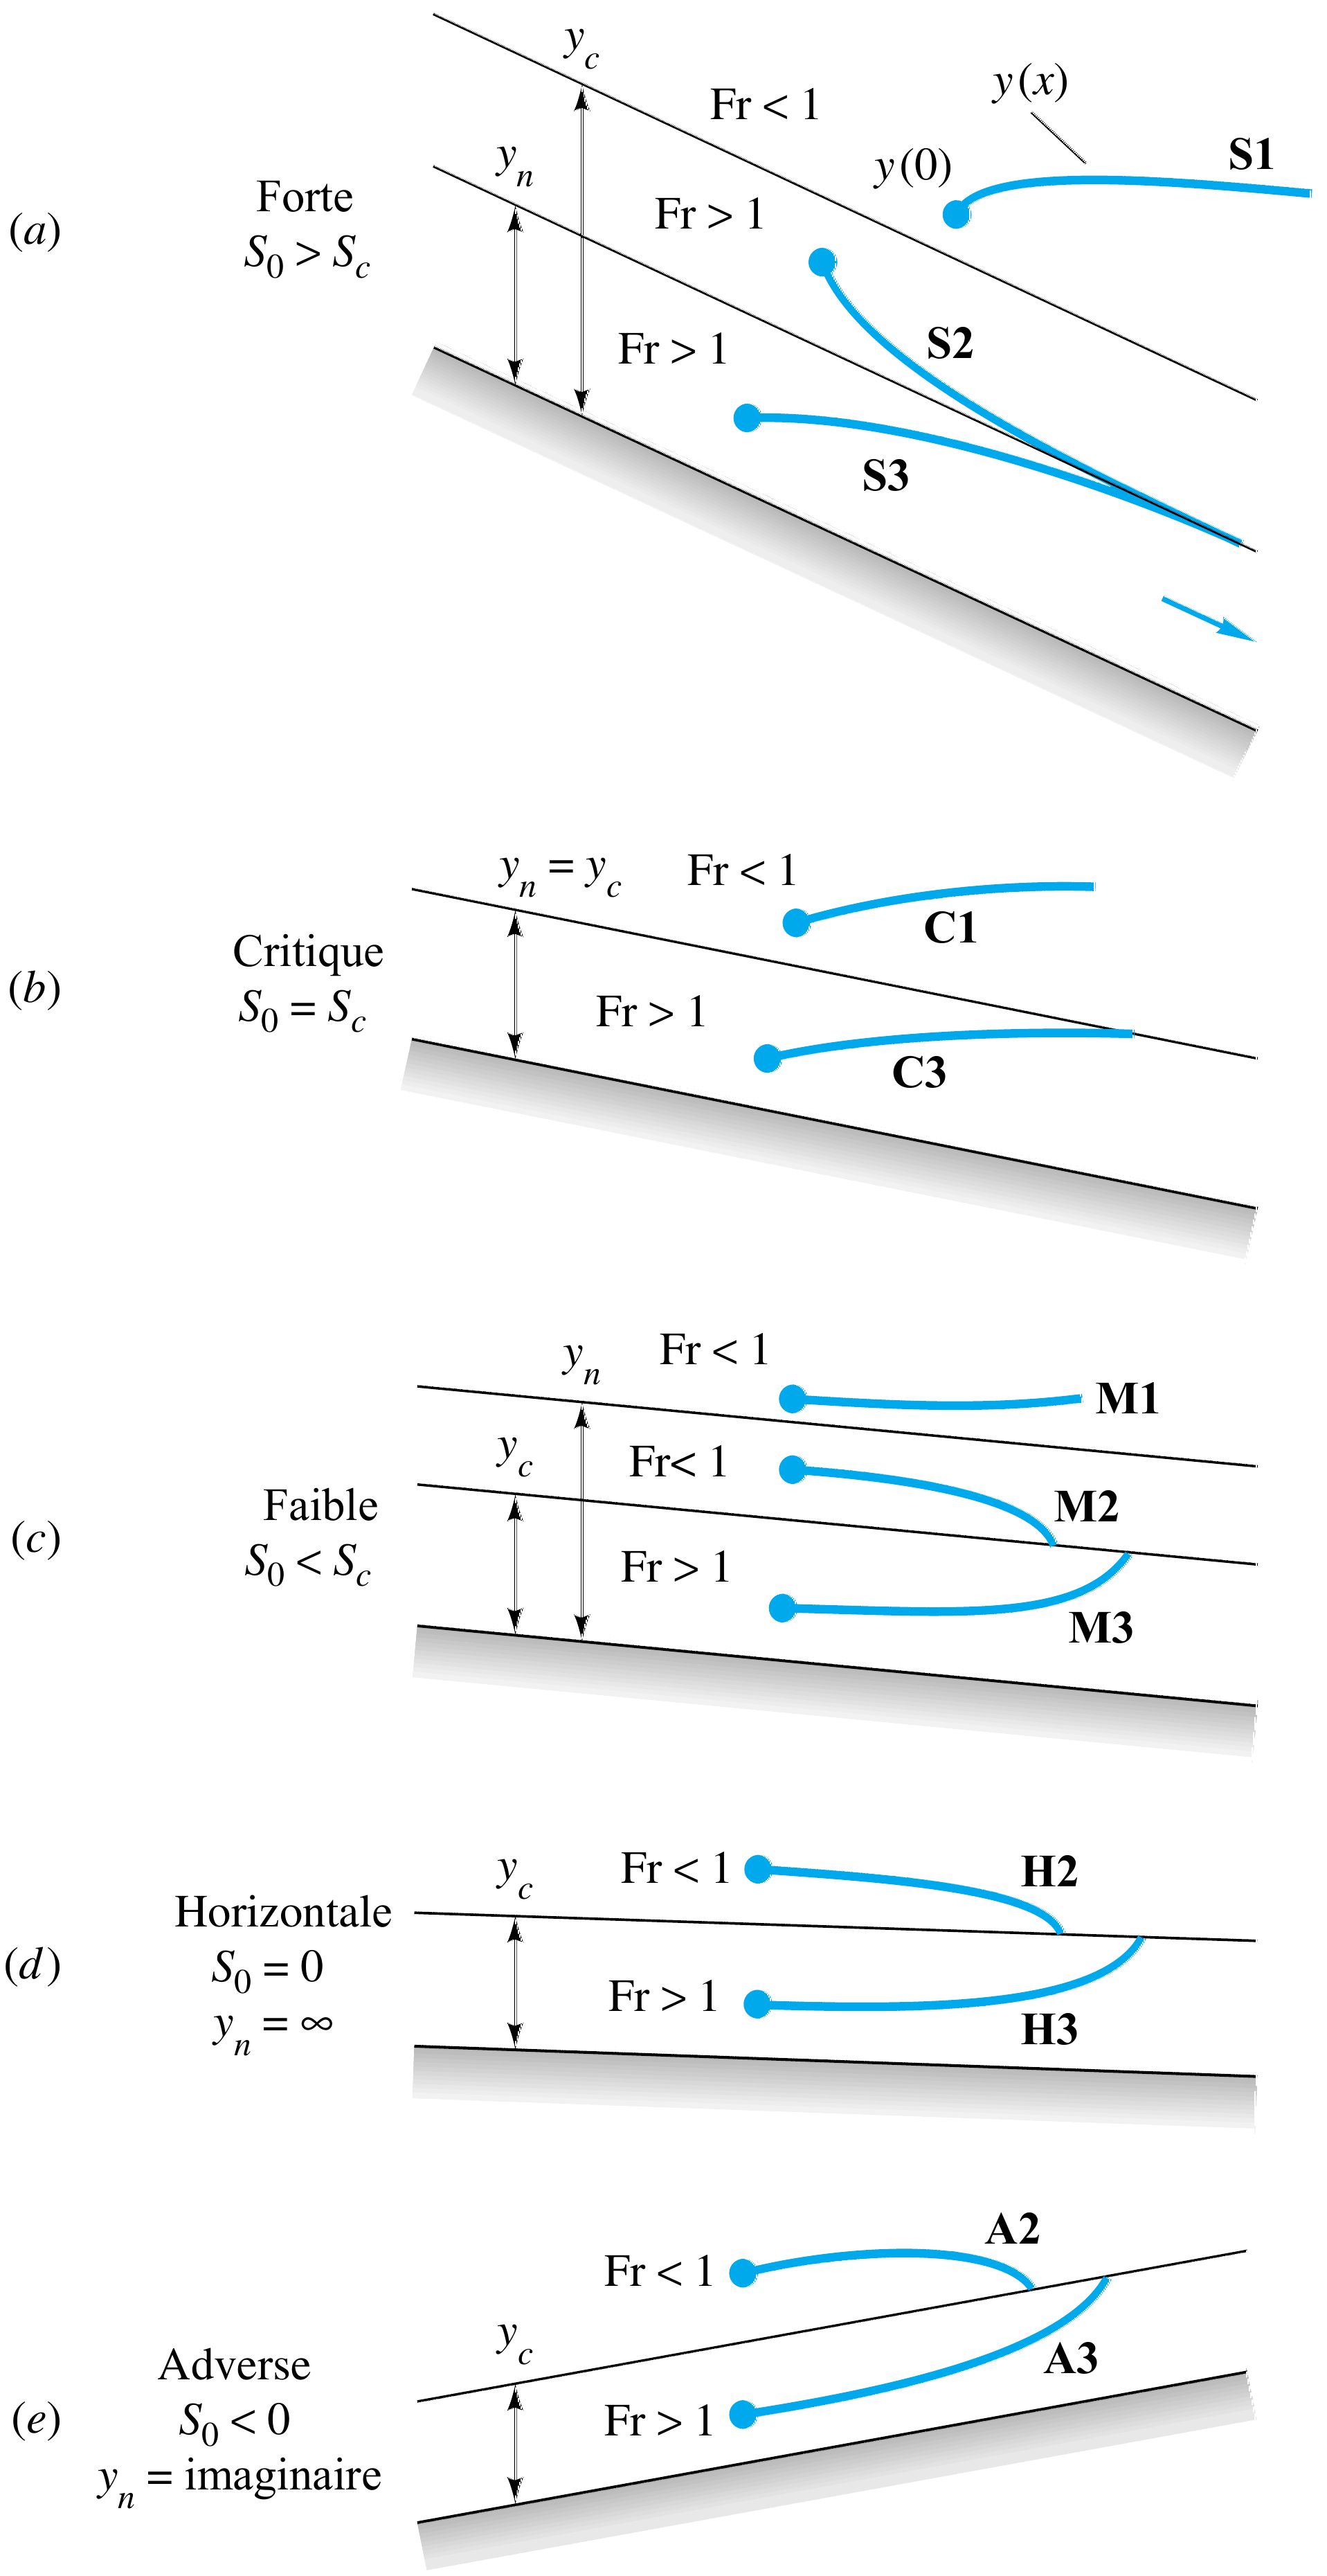
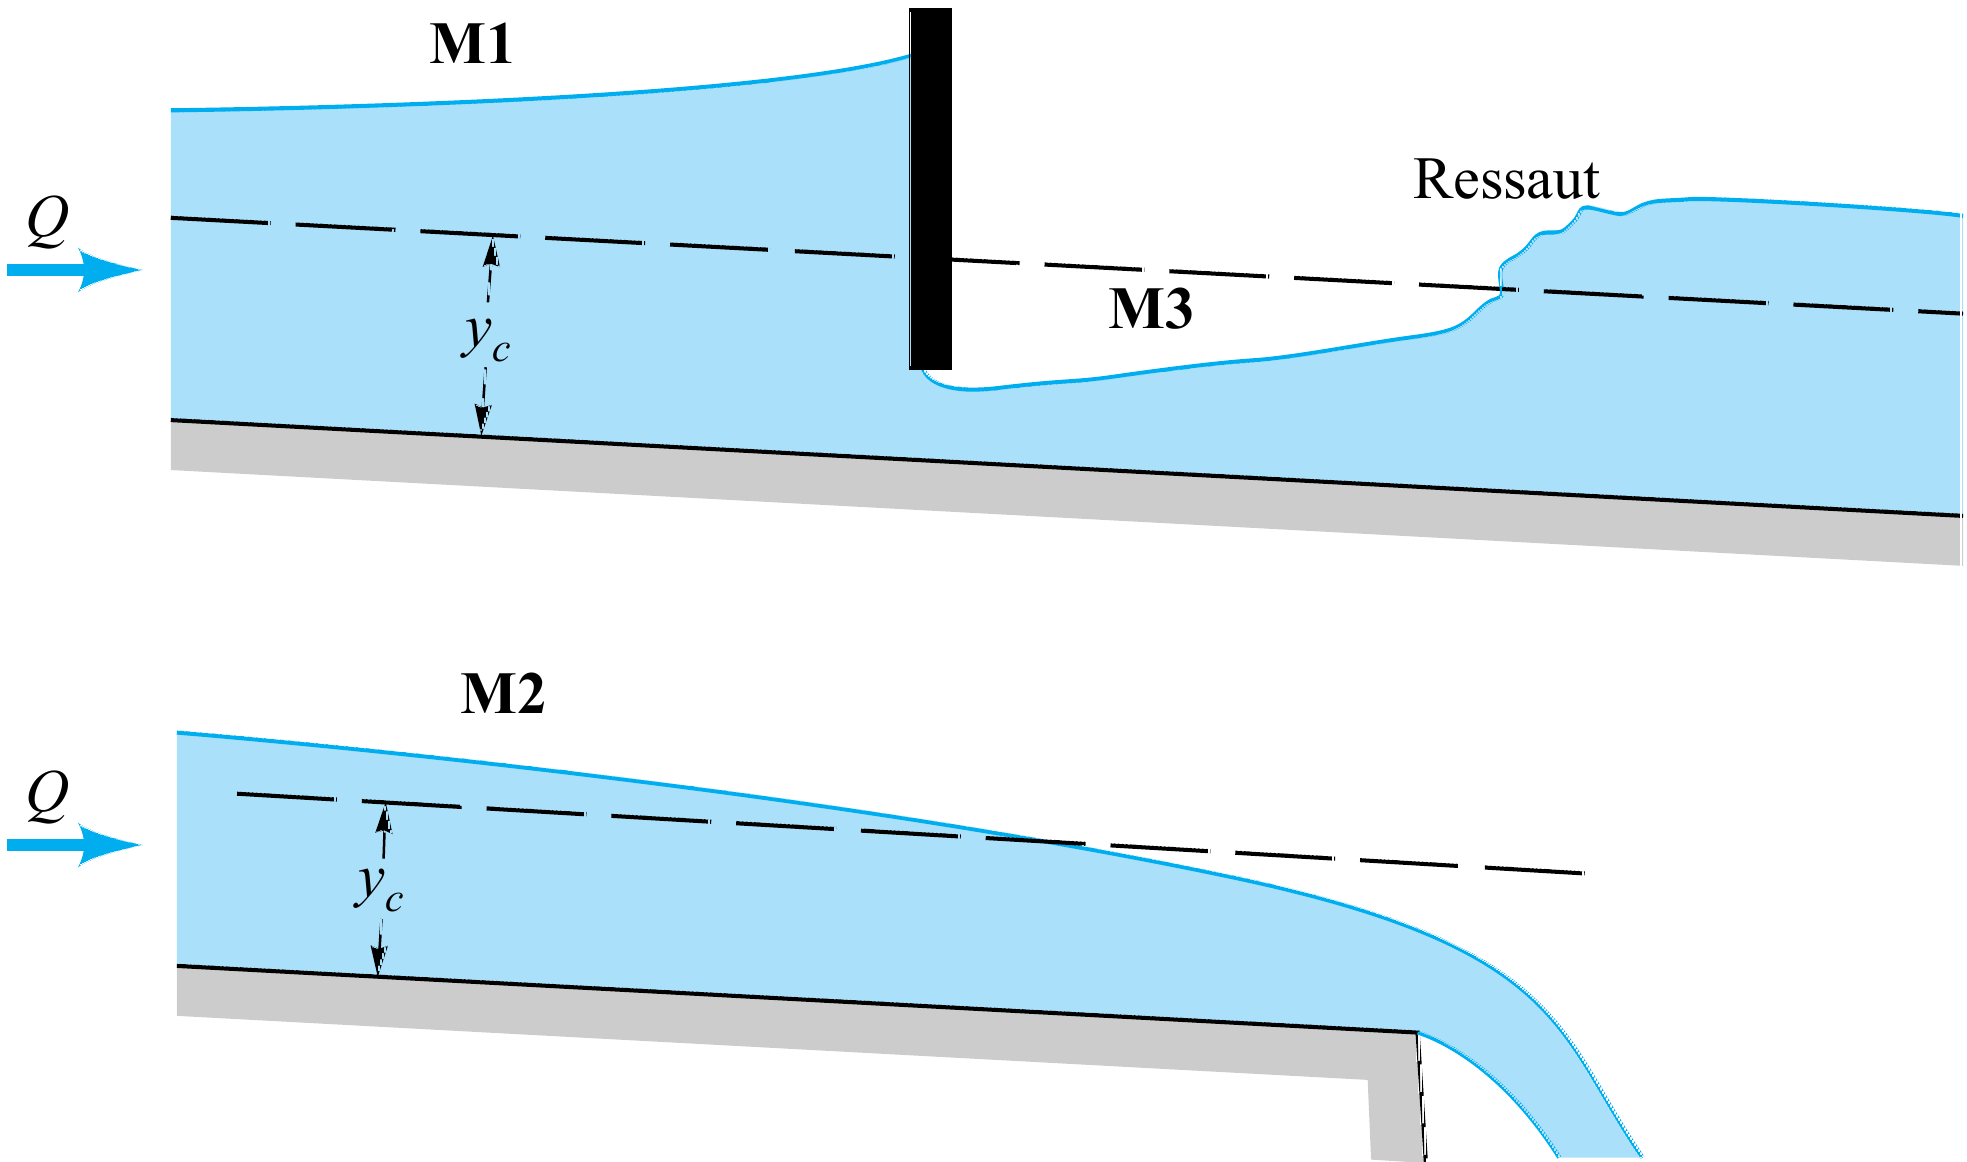
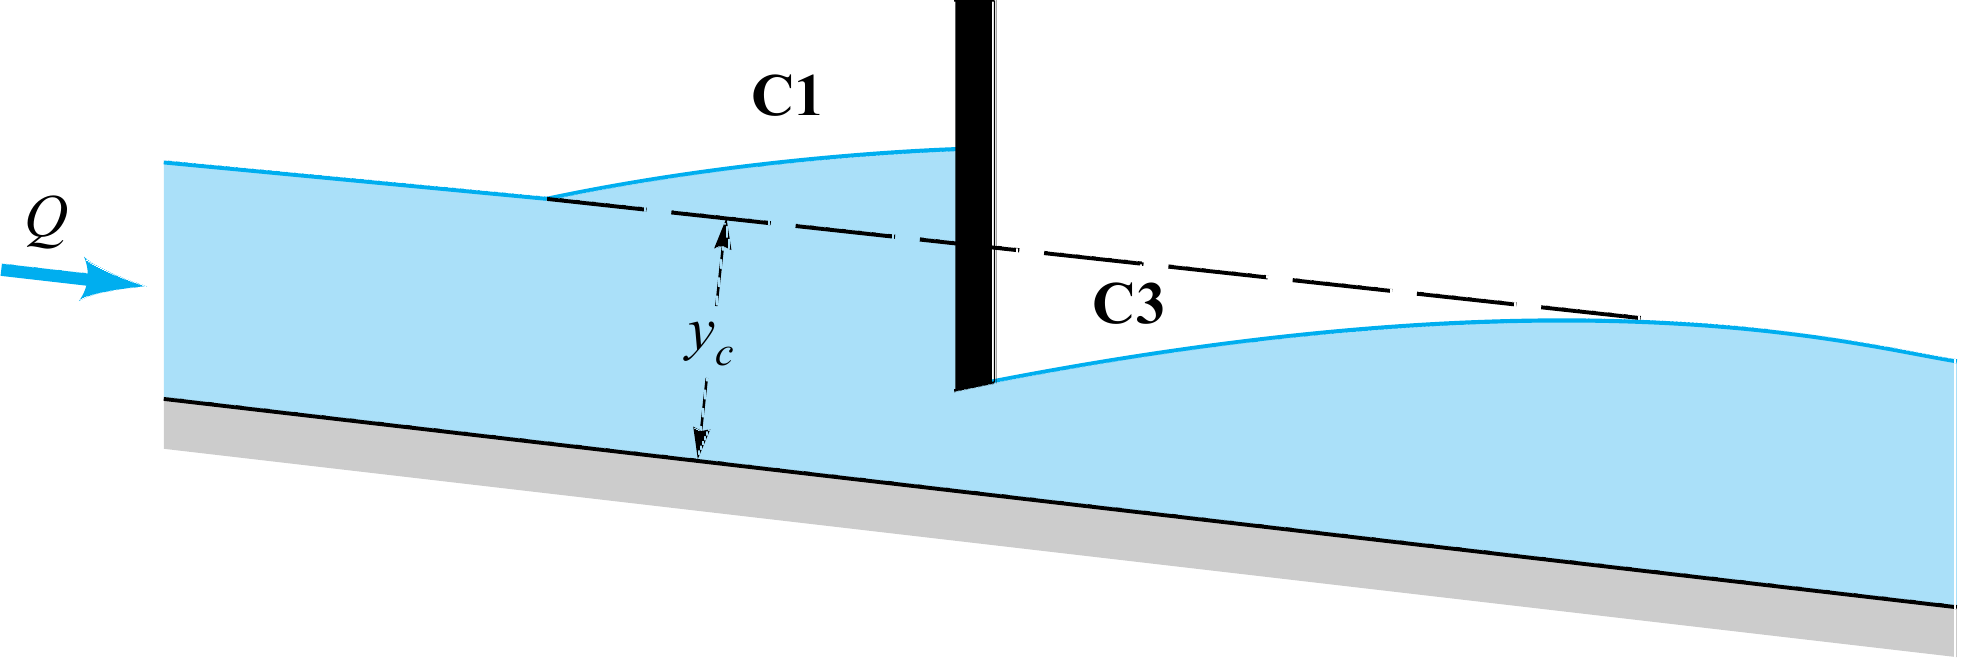
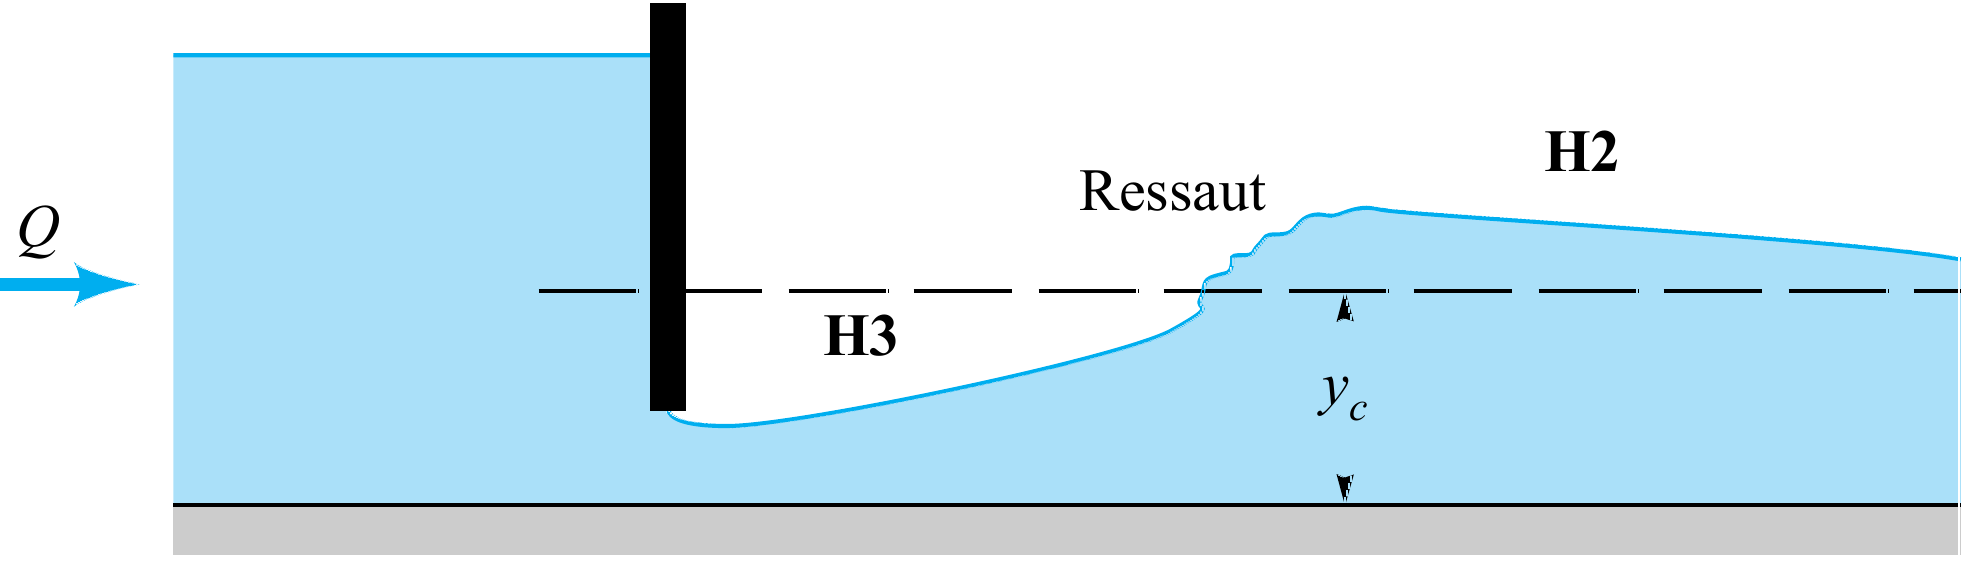
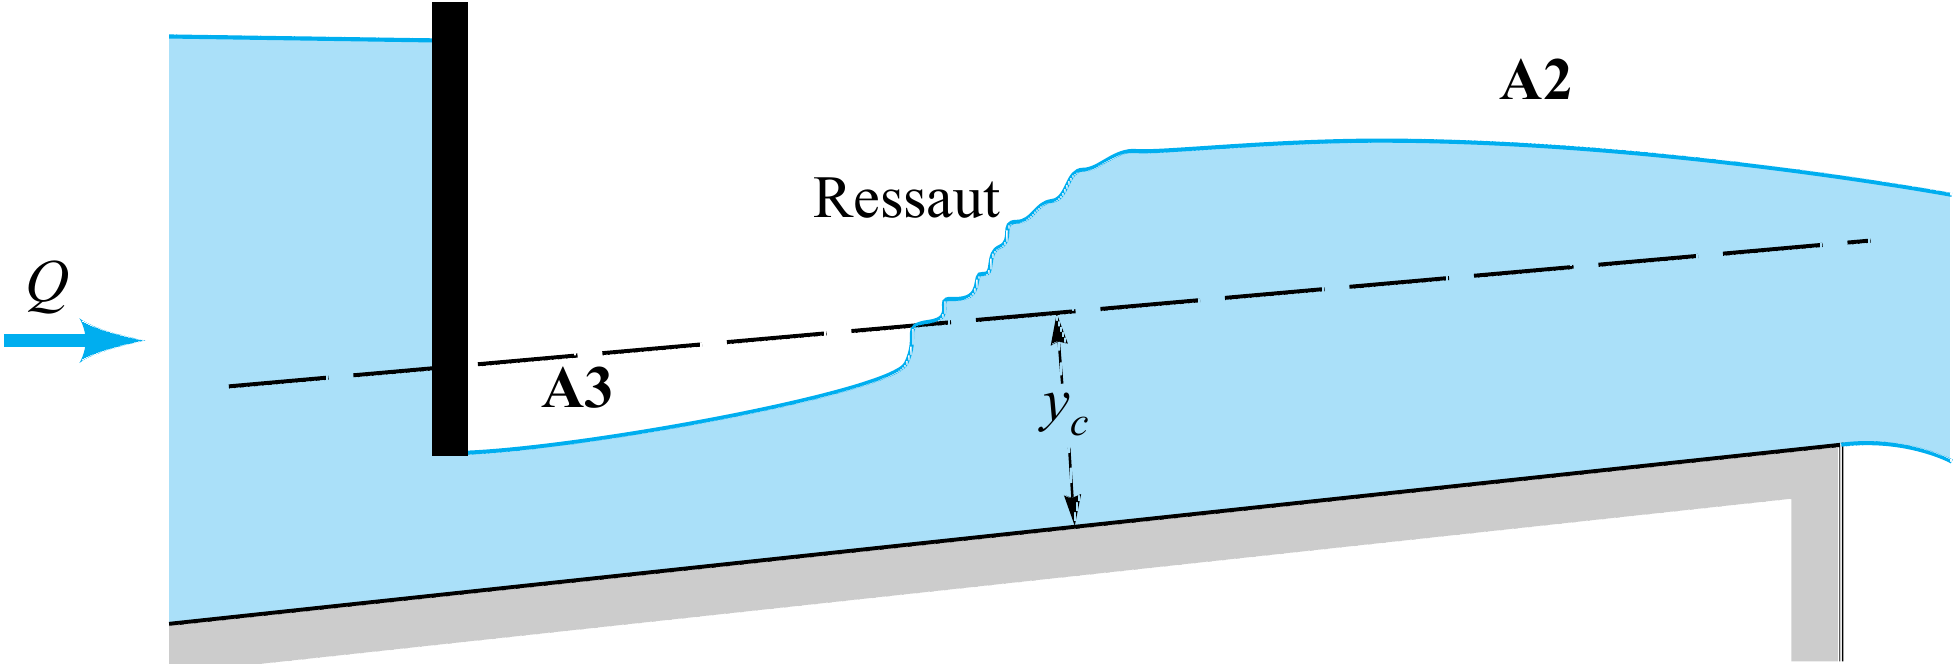
Il y a un certain nombre de conditions différentes existant dans un canal qui donnent naissance à quelque douze types différents d’écoulement non uniforme (varié) qui sont indiqués sur la figure 4.2. Les lettres de solution S, C, M, H et A indiquent clairement les noms des cinq types de branche. Les nombres 1, 2, 3 se rapportent à la position du point initial sur la courbe de solution par rapport à $y_n$ et à $y_c$.
- Dans les solutions de type 1, le point initial est supérieur à la fois à $y_n$ et à $y_c$, et dans tous les cas, la solution de profondeur d’eau $y(x)$ devient plus éloignée de $y_n$ et $y_c$.
- Dans les solutions de type 2, le point initial se situe entre $y_n$ et $y_c$, et s’il n’y a pas de changement de $S_0$ ou de rugosité, la solution tend asymptotiquement vers la ligne la plus basse ($y_n$ ou $y_c$).
- Dans les cas de type 3, le point initial se situe en dessous de $y_n$ et $y_c$, et la courbe de la solution tend asymptotiquement vers la plus faible de ces valeurs.
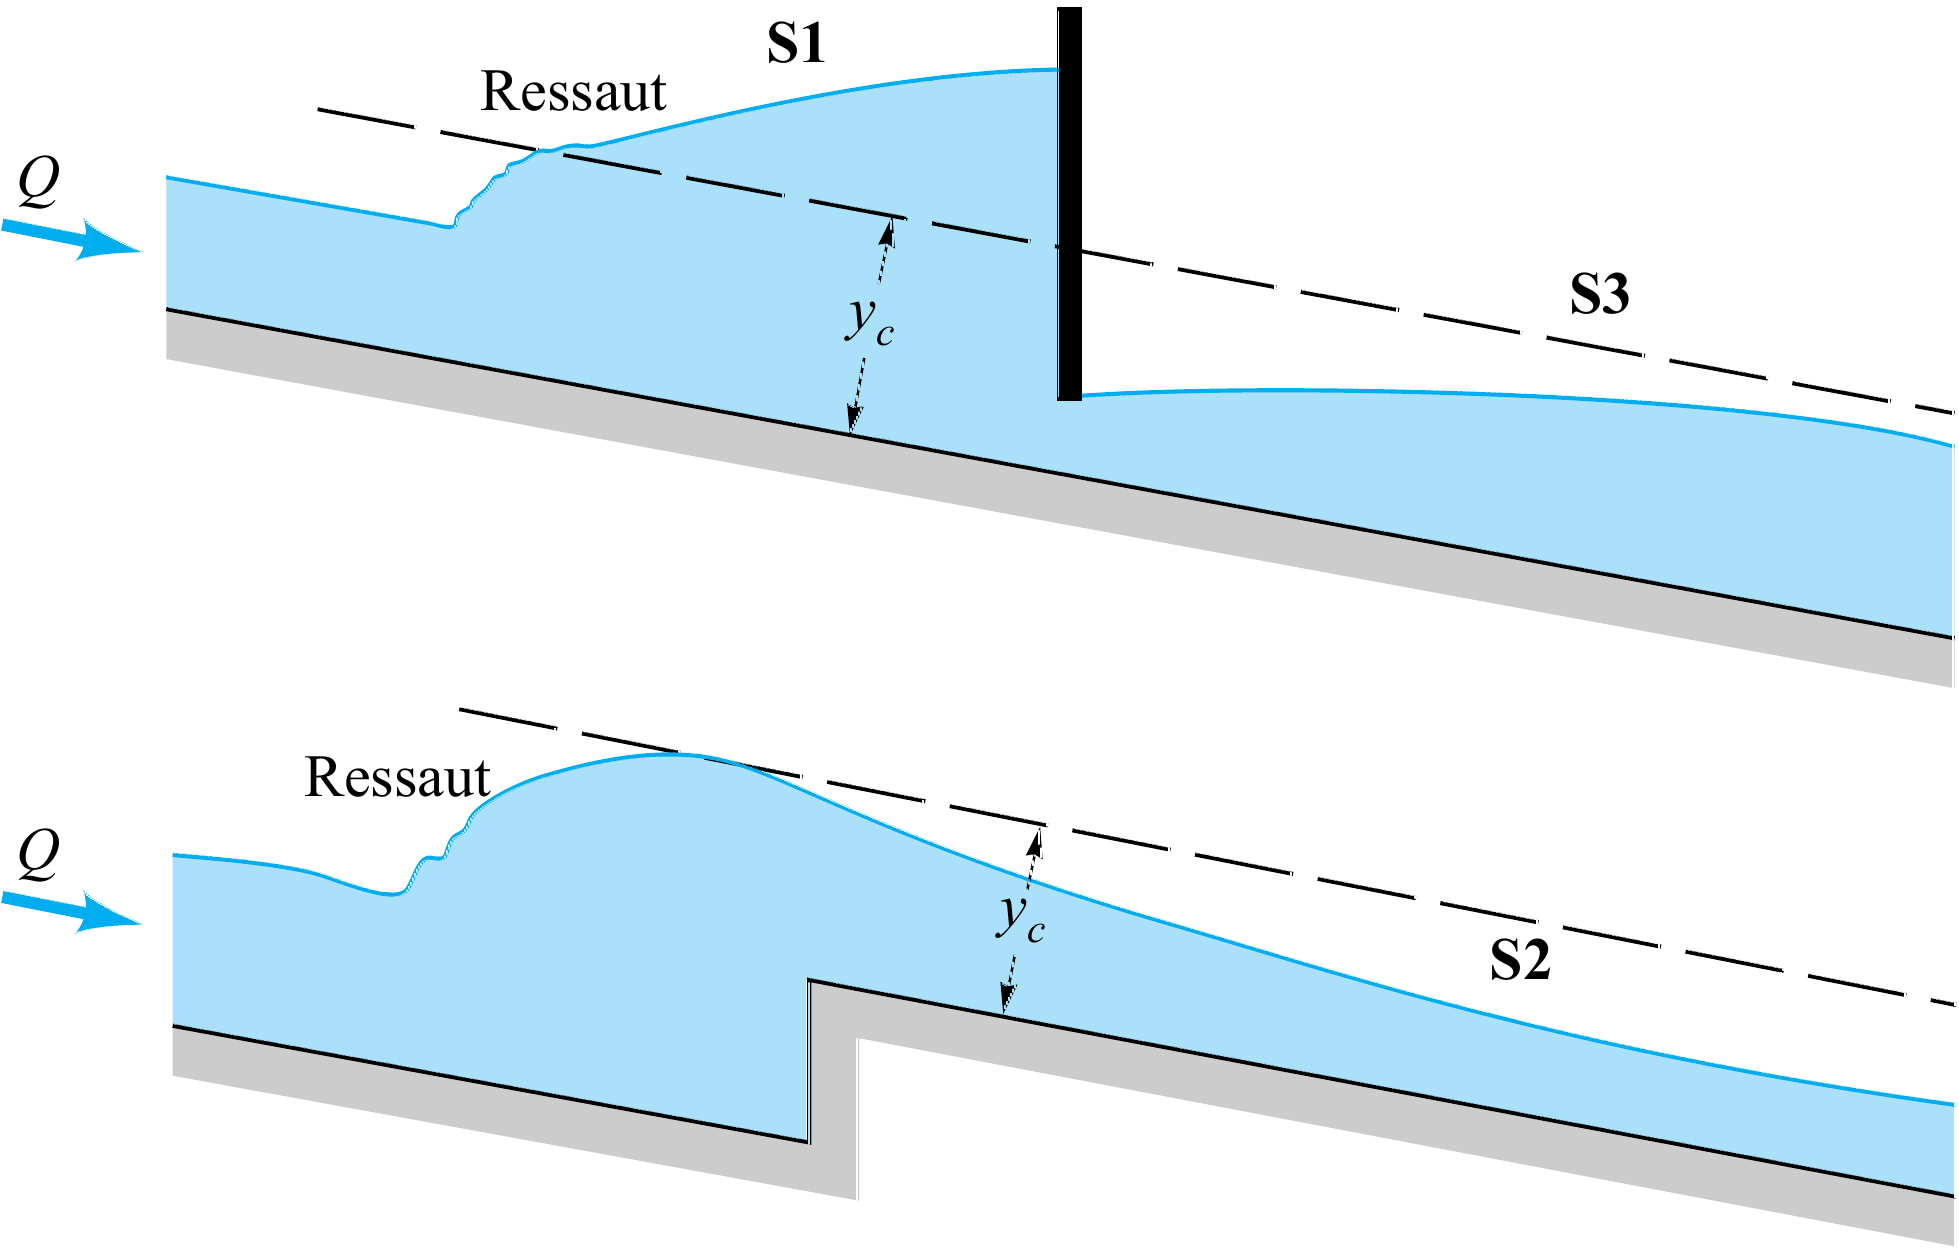
Dans chaque type, la variation de profondeur est causée par une obstruction ou un changement de la géométrie du canal, comme un barrage, une vanne ou un changement soudain de l’élévation du canal (rehaussement). Des écoulements graduellement variés peuvent également se produire à proximité de l’endroit où le fond du canal passe d’une pente à une autre pente, plus raide ou moindre. On donne dans le tableau 4.2 quelques exemples d’apparition de branches d’écoulement graduellement varié.
| Pente | Branche | Exemples | Figures |
|---|---|---|---|
| Forte | S1 |
|
 |
| S2 |
|
||
| S3 |
|
||
| Faible | M1 |
|
 |
| M2 |
|
||
| M3 |
|
||
| Critique | C1 |
|
 |
| C3 |
|
||
| Horizontale | H2 |
|
 |
| H3 |
|
||
| Adverse | A2 |
|
 |
| A3 |
|
4.3 Calcul de la surface d’eau
L’étude précédente a établi l’équation de la surface d’eau permettant de préciser l’aspect général des différentes formes de la surface d’eau. L’équation (4.4) peut être utilisée pour calculer la forme de surface libre $y(x)$. L’équation semble assez simple, mais elle est généralement difficile à résoudre analytiquement car $S_0$, $F_r$ et $S_f$ varieront généralement en fonction de l’emplacement, $x$. Elle est donc résolue numériquement.
Quel que soit le type de méthode choisie pour résoudre numériquement l’équation (4.4), l’analyse d’un profil de surface de l’eau sur un tronçon de canal à pente constante suit généralement ces étapes :
- La géométrie du canal, la pente du canal $S_0$, le coefficient de rugosité $n$ et le débit $Q$ sont donnés ou supposés.
- Déterminez la profondeur normale $y_n$ et la profondeur critique $y_c$.
- Établir un (des) point(s) de contrôle, où il existe une relation définitive entre le débit et la profondeur d’eau aux extrémités amont et aval du tronçon du canal considéré. Un point de contrôle peut être établi dans une section telle que l’entrée ou la sortie d’un canal, un déversoir, une vanne ou une chute (brusque). Les calculs se font en se dirigeant vers l’amont pour l’écoulement fluvial, $F_r<1$, et vers l’aval pour l’écoulement torrentiel, $F_r>1$.
- Intégrez l’équation (4.4) pour trouver $y$ et ensuite $E$ comme fonctions de $x$.
4.3.1 Méthode des variations de profondeur
Cette méthode, appelée aussi méthode à pas direct (Direct-Step Method), est utilisée uniquement pour les canaux prismatiques. Elle est très efficace et moins longue et compliquée. Le problème consiste à trouver le profil de la surface libre entre les deux sections 1 et ($N+1$) où les tirants d’eau correspondants, $y_1$ et $y_{N+1}$, sont connus (voir Fig. 4.3).
L’énergie spécifique, $E_s$ est donnée par l’éq. (3.1) :
De la charge moyenne dans la section on peut écrire :
donc
Suivant que le calcul se dirige vers l’amont ou vers l’aval, on peut écrire $\Delta x$ comme suit :
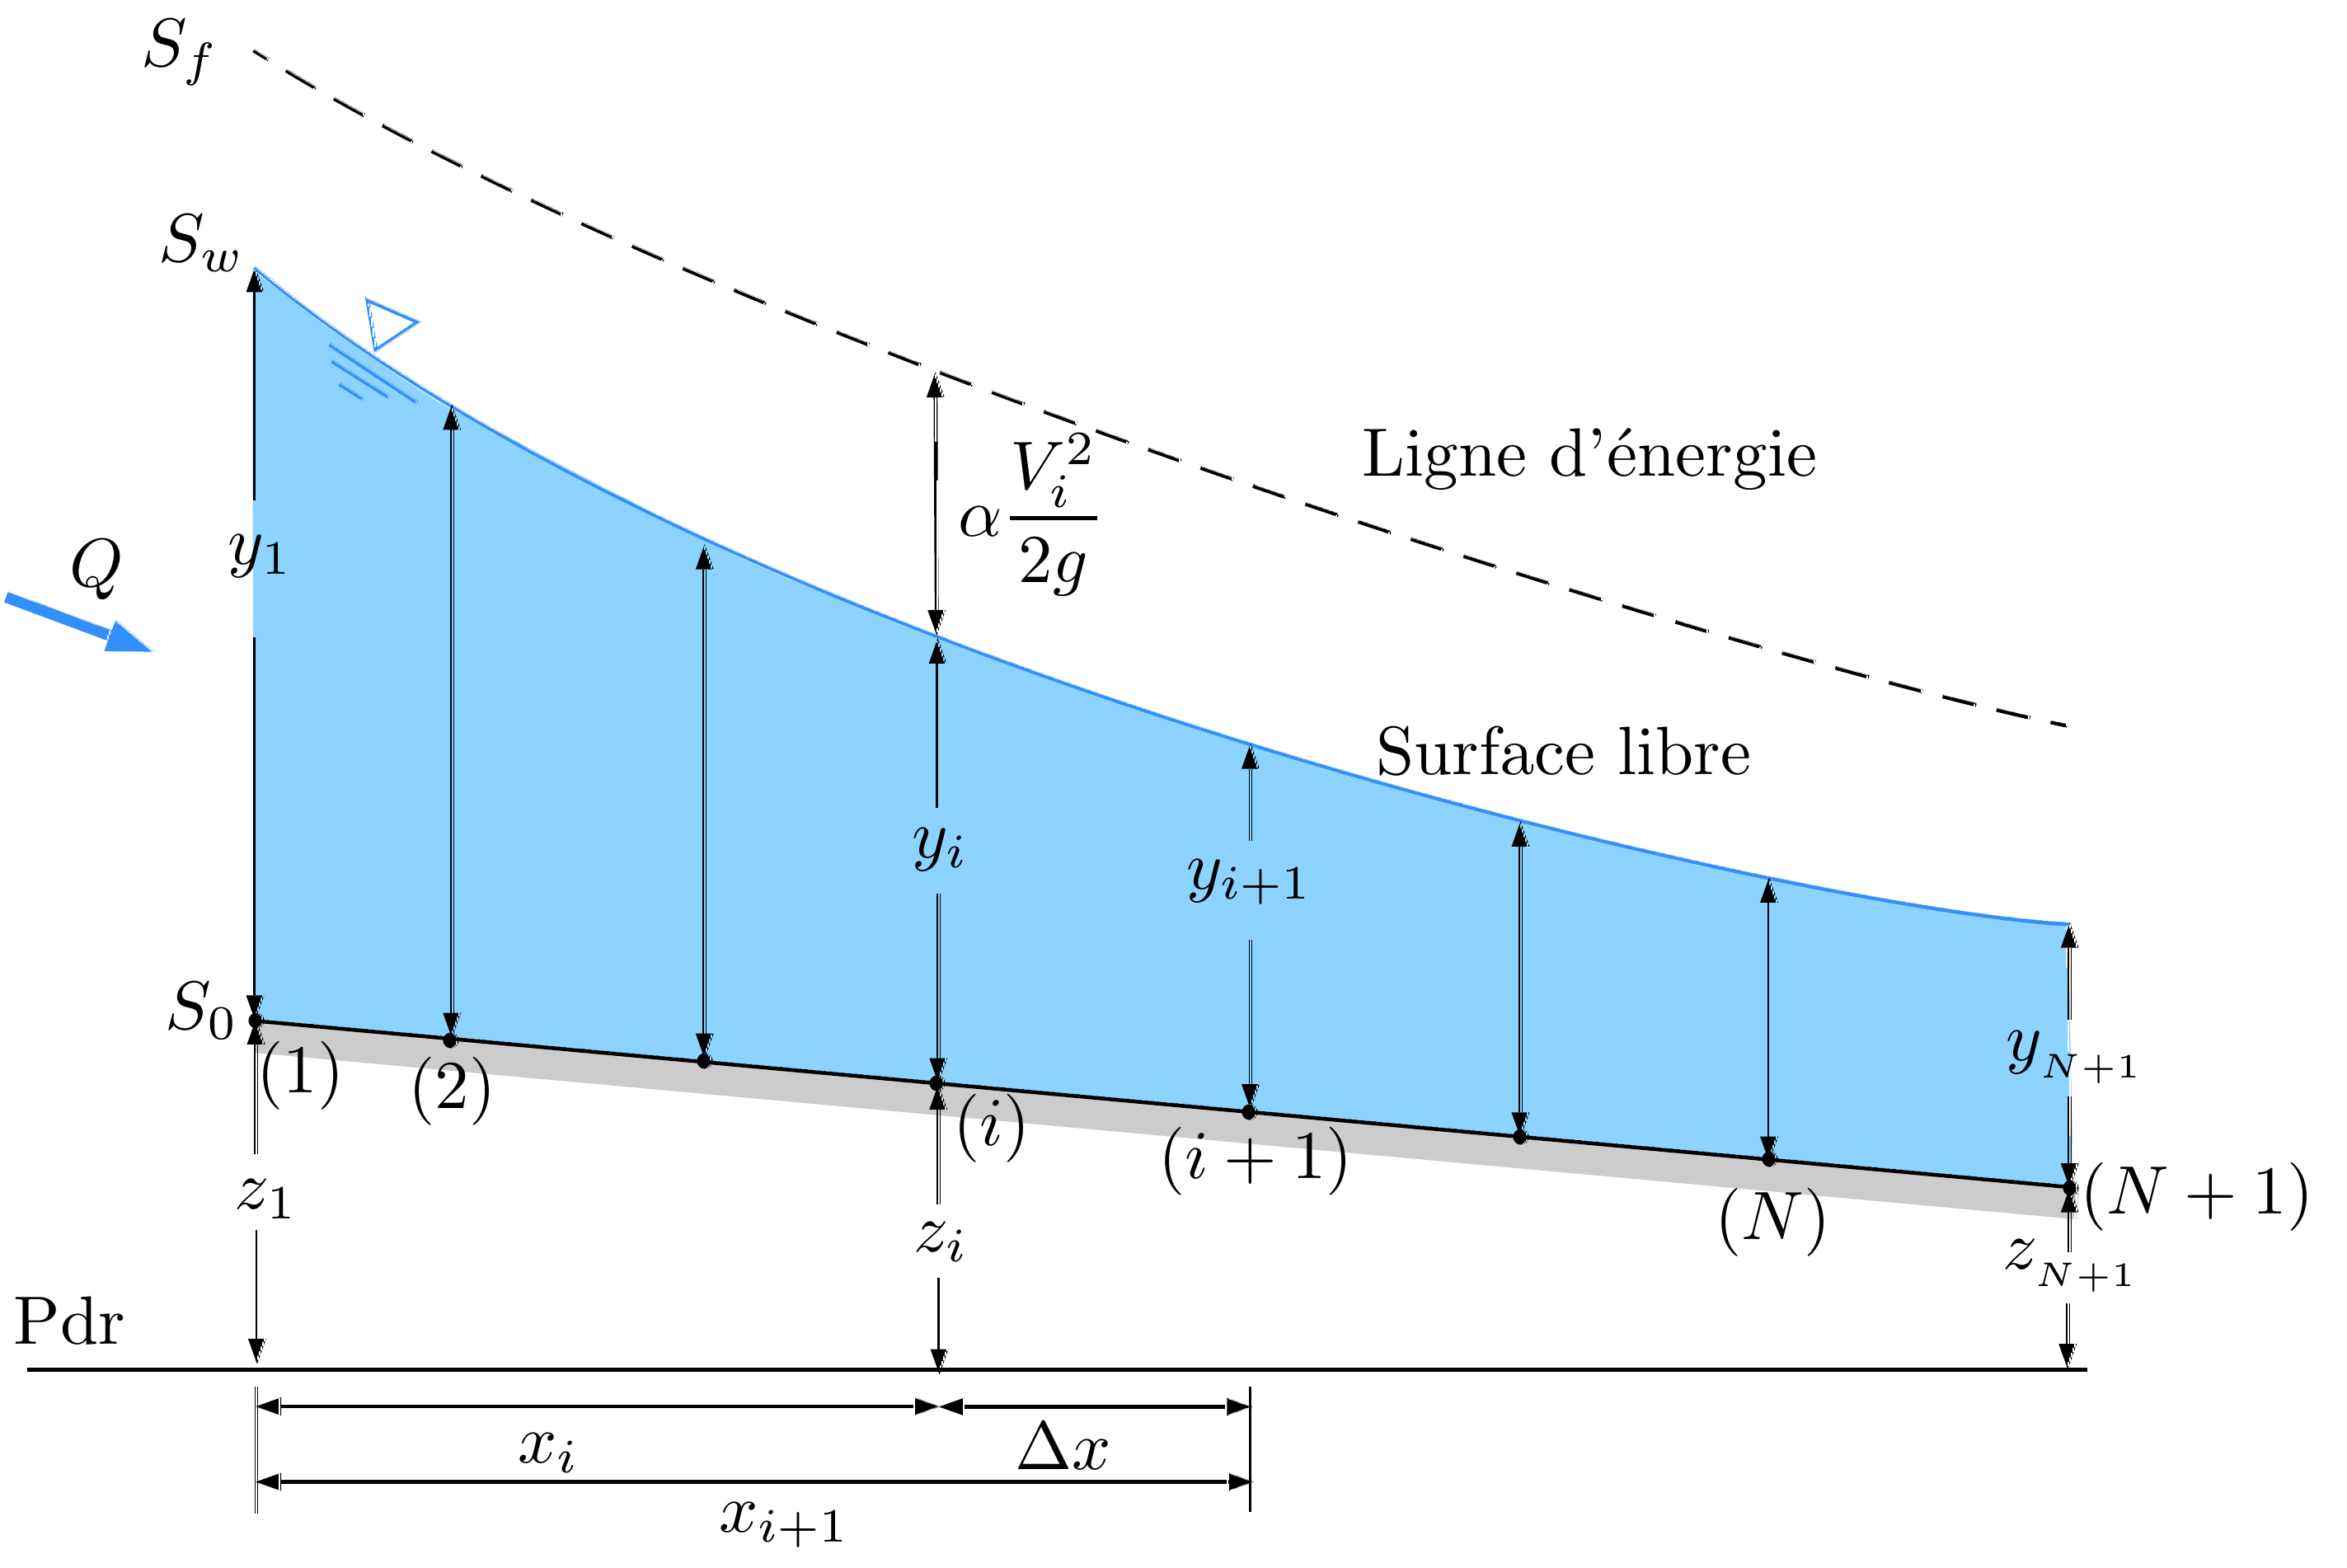
Avec
est la différence de la charge spécifique entre la section ($i+1$) et la section précédente ($i$). $s$ est négatif ($s=-1$) dans le sens d’écoulement et positif ($s=1$) dans le sens inverse de l’écoulement,
est la pente moyenne de la ligne d’énergie entre la section ($i+1$) et la section précédente ($i$), avec
Dans la méthode à pas directs, le canal est divisé en $N$ segments et on suppose connaître une profondeur d’eau, $y_i$, à une abscisse, $x_i$ et on cherche l’abscisse, $x_{i+1}$, pour une profondeur, $y_{i+1}$, très proche. Les étapes sont les suivantes :
- On calcule $P_{w_i}$, $A_i$, $R_{h_i}$, $V_i$, $E_{s_i}$ et $S_{f_i}$ par l’éq. (4.8) pour la profondeur $y_i$,
- On choisit la valeur $y_{i+1}$, qui est légèrement différente de la valeur $y_i$.
- On calcule $P_{w_{i+1}}$, $A_{i+1}$, $R_{h_{i+1}}$, $V_{i+1}$, $E_{s_{i+1}}$ et $S_{f_{i+1}}$ pour la profondeur $y_{i+1}$,
- On calcule $\overline{S_f}$, $\Delta E_s$ et $\Delta x$, respectivement, par les équations (4.7), (4.6) et (4.5).
- L’abscisse $x_{i+1}=x_i+\Delta x$ et l’élévation $z_{i+1}=z_i+S_0\Delta x$.
- On passe ensuite au tronçon suivant, etc.
4.3.2 Méthode des tronçons
La méthode (implicite) des tronçons, ou à pas standard (Standard-step method), est générale, donc valable pour les canaux prismatiques et les canaux non prismatiques.
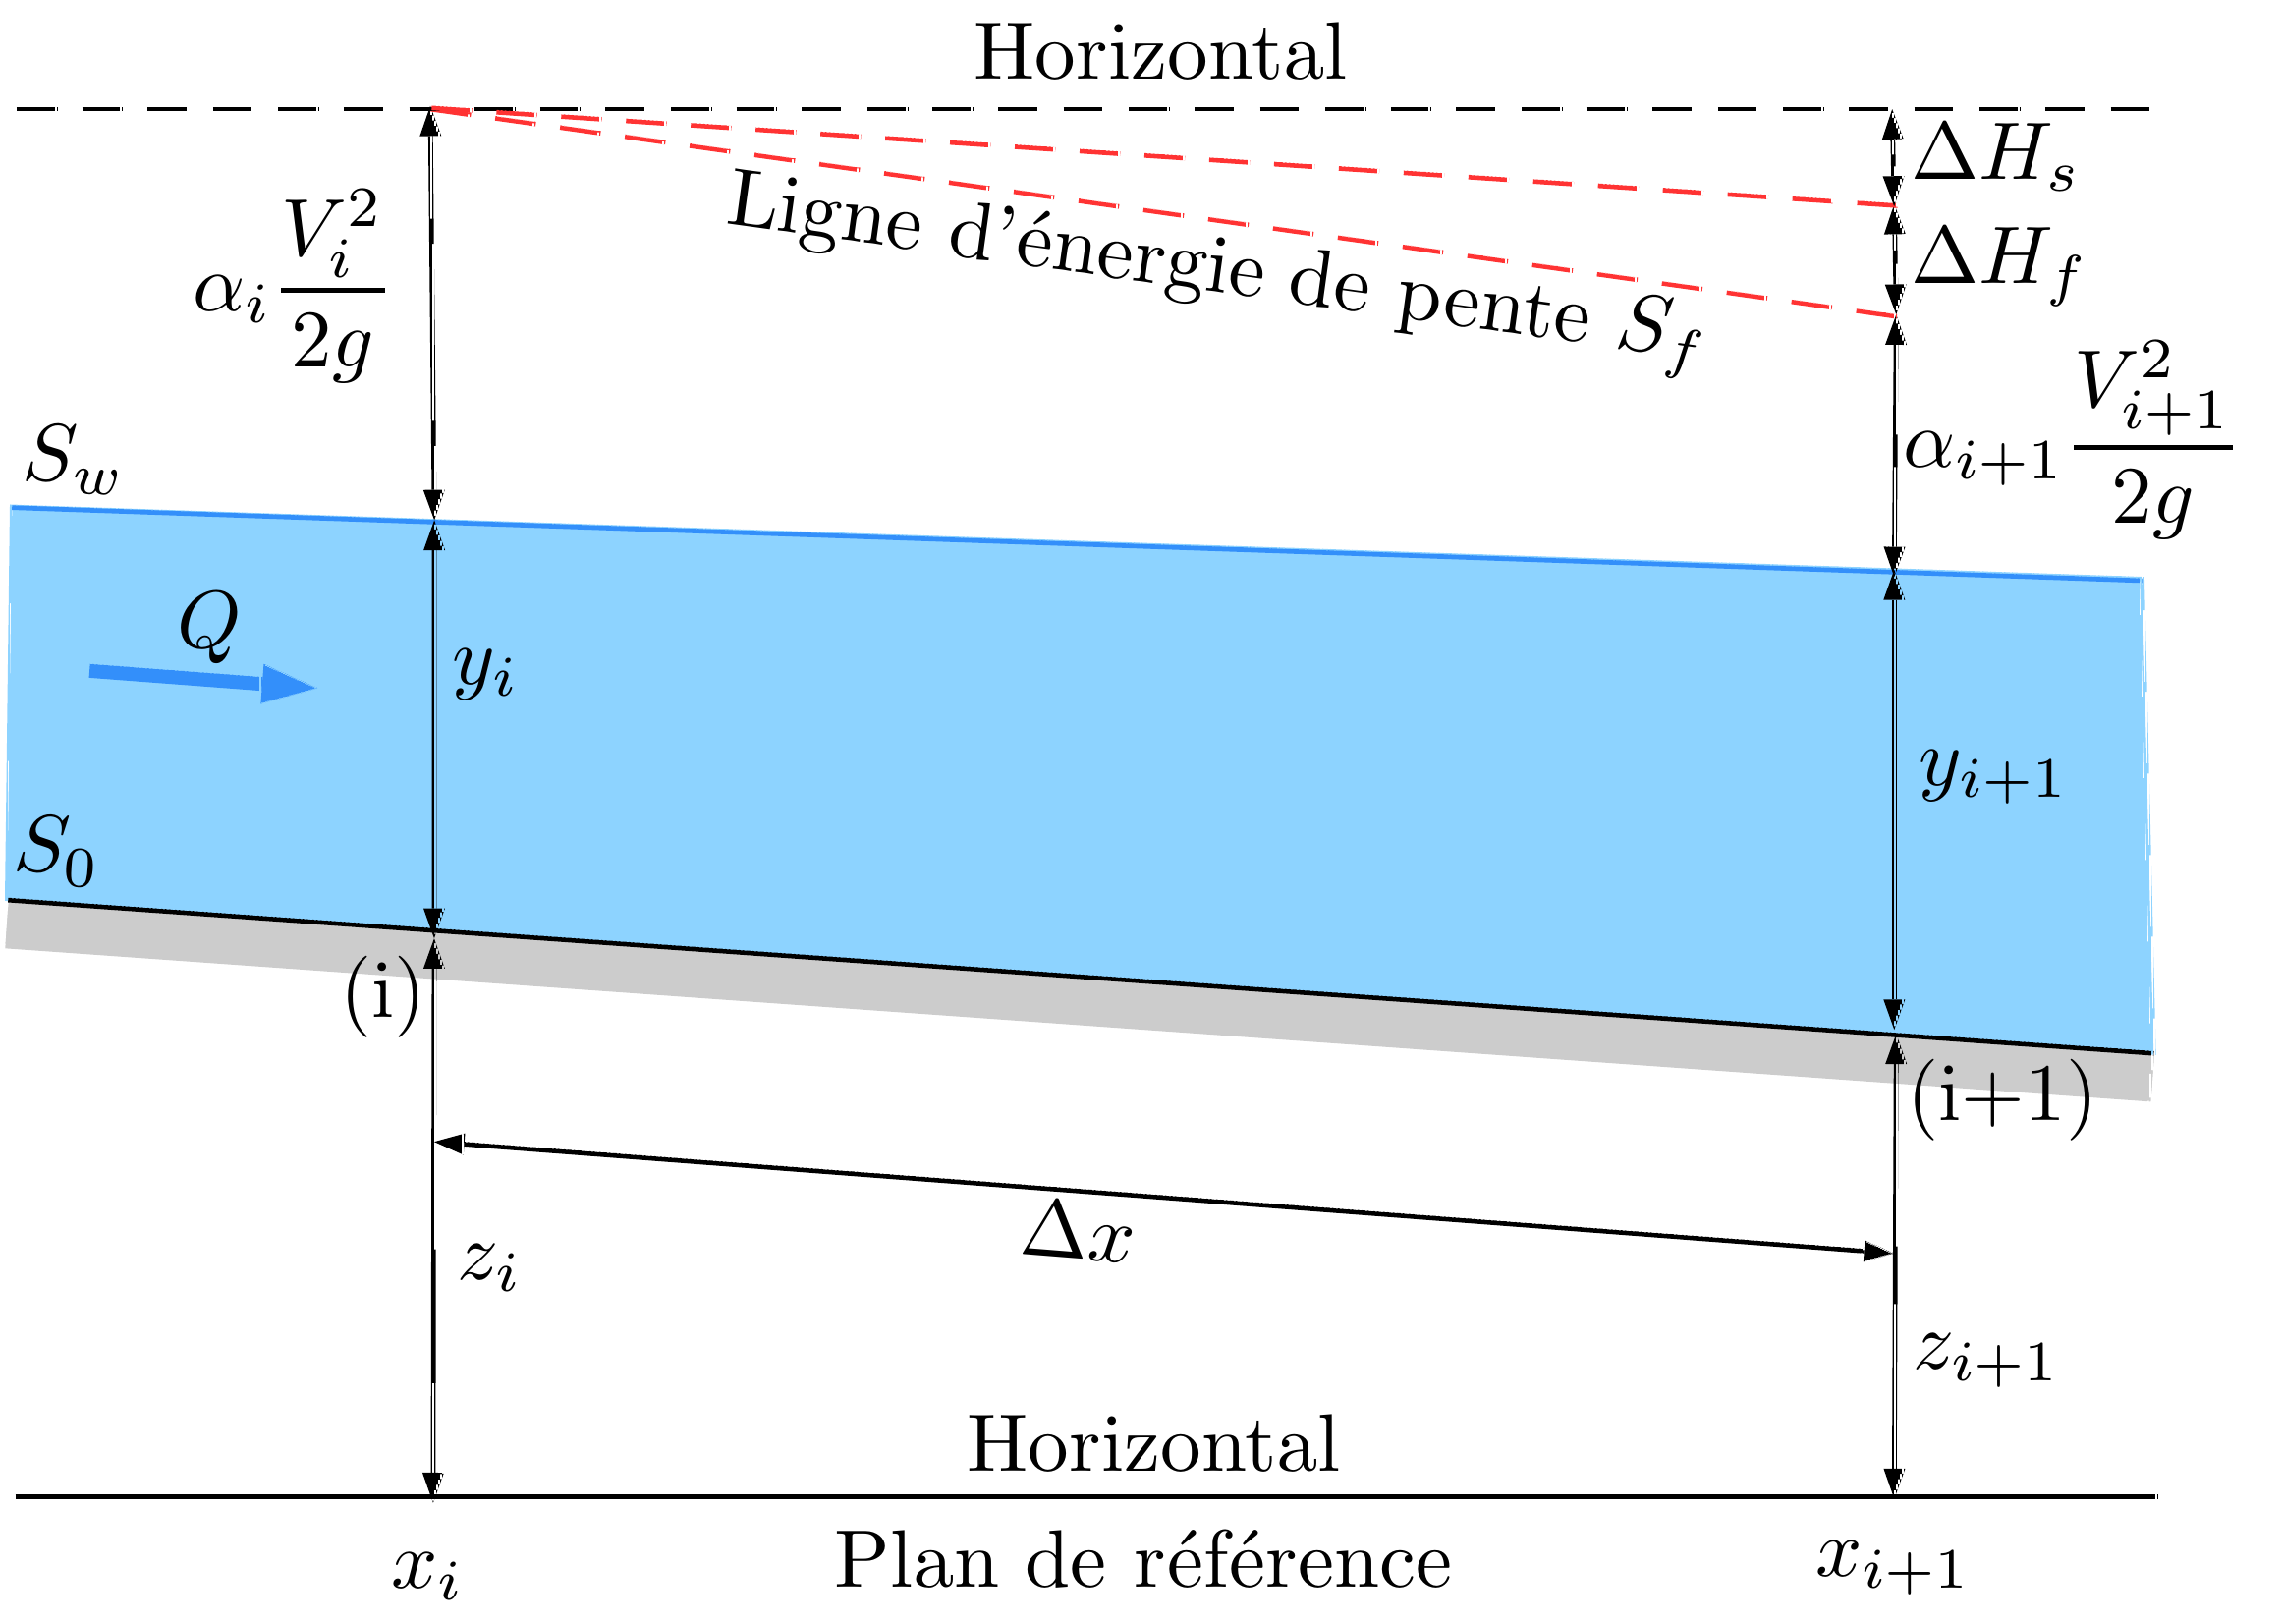
Écrivons l’équation d’énergie entre les sections $i$ et $i+1$ de la figure 4.4 :
$\Delta H_f$ est la perte de charge par frottement et $\Delta H_s$ est la perte de charge singulière.
et
$C$ est le coefficient de contraction-expansion (voir tableau 4.4).
| Contraction | Expansion | |
|---|---|---|
| Aucune transition | 0,0 | 0,0 |
| Transition graduelle | 0,1 | 0,3 |
| Au niveau d’un pont | 0,3 | 0,5 |
| Transition brutale | 0,6 | 0,8 |
L’équation (4.9) s’écrit aussi comme suit :
Suivant que le calcul se dirige vers l’amont ou vers l’aval, on peut écrire l’équation (4.9a) comme suit :
On donne le débit $Q$ et on suppose connaître une profondeur d’eau, $y_i$ et l’élévation $z_i$ et on demande de calculer $y_{i+1}$ distant de $\Delta x$ de $y_i$. Ceci peut être obtenu par la méthode des tronçons comme suit :
- On calcule $P_{w_i}$, $A_i$, $R_{h_i}$, $V_i$, $E_i$ et $S_{f_i}$ pour la profondeur $y_i$,
- Avec la valeur de $\Delta x$ choisie, on calcule l’élévation $z$ par :
$$ z_{i+1}=z_i+S_0\Delta x \tag{4.13} $$
- On choisit la valeur $y_{i+1}^{(n)}$, distante de $\Delta x$ de $y_i$,
- On calcule $P_{w_{i+1}}^{(n)}$, $A_{i+1}^{(n)}$, $D_{i+1}^{(n)}$, $R_{h_{i+1}}^{(n)}$, $V_{i+1}^{(n)}$, $E_{i+1}^{(n)}$, $S_{f_{i+1}}^{(n)}$ et $F_{r_{i+1}}$ pour la profondeur $y_{i+1}^{(n)}$,
- On calcule les valeurs de $\overline{S_f}^{(n)}$, $\Delta H_f^{(n)}$ et $\Delta H_s^{(n)}$ respectivement par les équations (4.7), (4.10) et (4.11),
- On porte les valeurs de $E_i$, $\Delta H_f^{(n)}$ et $\Delta H_s^{(n)}$ dans l’équation (4.12), on obtient ainsi une valeur $E_{i+1_{\mathrm{cal}}}^{(n)}$,
- Si $\Delta E\neq 0$ on choisit une autre valeur $y_{i+1}^{(n+1)}$ et on répète les étapes 4 à 7, avec
$$ \Delta E=E_{i+1_{\mathrm{cal}}}^{(n)}-E_{i+1}^{(n)} \tag{4.14} $$
- Sinon on passe ensuite au tronçon suivant, etc.
Les valeurs de $y_{i+1}^{(n)}$, $y_{i+1}^{(n+1)}$, $y_{i+1}^{(n+2)}$, … peuvent être déterminées par :
avec
Les valeurs de $F_r$, $S_f$, $D$, $P_w$ sont les valeurs correspondantes à $y_{i+1}^{(n)}$ calculées dans l’étape 4. $\mathrm{d}P_w/\mathrm{d}y$ peut être calculé analytiquement pour les canaux prismatiques ou numériquement pour les canaux non prismatiques.